原型验证
日本产业技术综合研究所
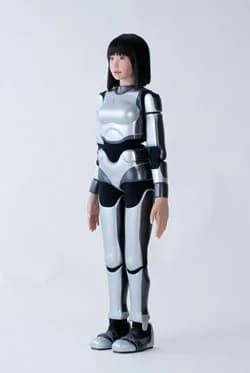
HRP-4C
AIST 的 158 厘米“模特”机器人,按日本年轻女性平均体型设计。
身高158 cm
自由度44
手臂负载—
文娱展演科研开发
价格面议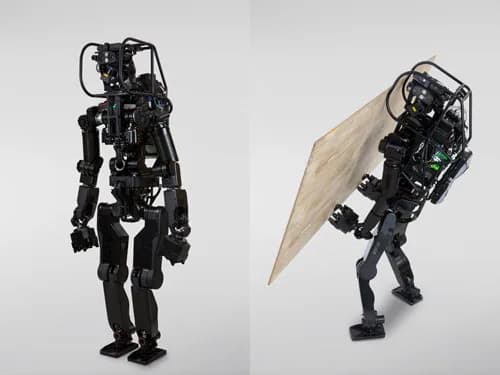
HRP-5P 是日本产业技术综合研究所(AIST)2018 年 9 月发布的重型双足人形机器人,身高 182cm、体重 101kg、全身 37 个自由度(臂 16、腿 12、腰 3、颈 2、手 4)。它的核心目标是建筑行业:能够独立完成石膏板安装、钻孔、搬运大型板材等重物作业,以缓解日本建筑劳动力短缺。
HRP-5P 采用全自由度力矩控制,双臂协同可搬运和装配大尺寸建筑材料;其作业演示(自动定位石膏板、钻孔并拧入螺钉)2018 年在 AIST 对外开放展示,并被 CNN 等国际媒体报道。它继承了 AIST 从 HRP-2(2002)到 HRP-4 的研发谱系,将人形机器人的负载能力与作业精度推向工程实用。
HRP-5P 目前仍以实验平台形式用于建筑自动化的研究与产业化合作,是日本"人形机器人进工地"方向的代表性成果。
| 身高 | 182 cm |
|---|---|
| 体重 | 101 kg |
| 形态 | 全尺寸 |
| 运动方式 | 双足 |
|---|---|
| 自由度 | 37 |
| 自由度分解 | "\u9888\u90e8 2\u3001\u8170\u90e8 3\u3001\u624b\u81c2 16\uff08\u6bcf\u81c2 8\uff09\u3001\u624b\u90e8 4\u3001\u817f\u90e8 12\uff08\u6bcf\u817f 6\uff09" |
| 手臂负载 | 2.9 kg |
| 关节执行器 | 电机驱动,全自由度力矩控制 |
| 电池说明 | 外接电源(AC100V 线缆供电,试验平台) |
| 传感器 | 立体相机 · 激光雷达 · IMU · 六轴力传感器 |
|---|---|
| 灵巧手 | 双手(手部 4 DOF) |
| 可获得性 | 原型验证阶段 |
|---|
档案中的事实尽可能链接到厂商资料与独立报道。
规格来自公开资料,可能发生变化。商业条款请以厂商最终信息为准。
AIST 的 158 厘米“模特”机器人,按日本年轻女性平均体型设计。
KAIST 的 125 厘米研究型双足机器人,HUBO 系列后来赢得 DARPA 机器人挑战赛。
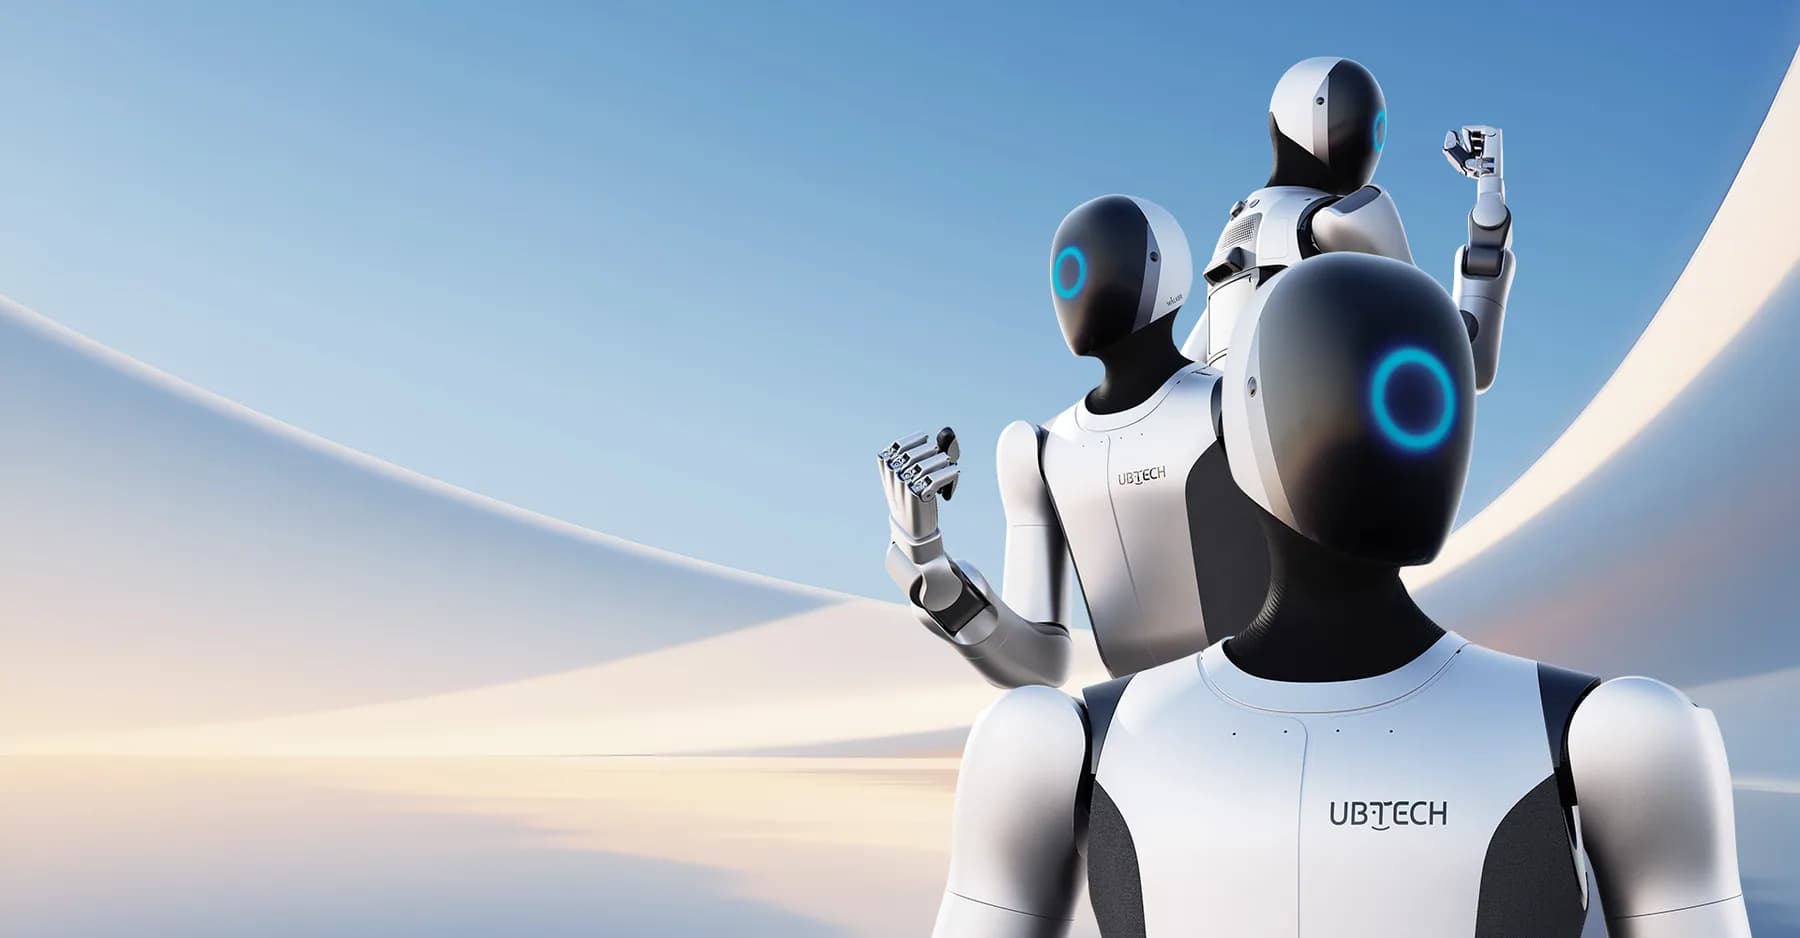
Walker S2 是优必选科技于 2025 年 7 月 23 日推出的全新一代全尺寸工业人形机器人。
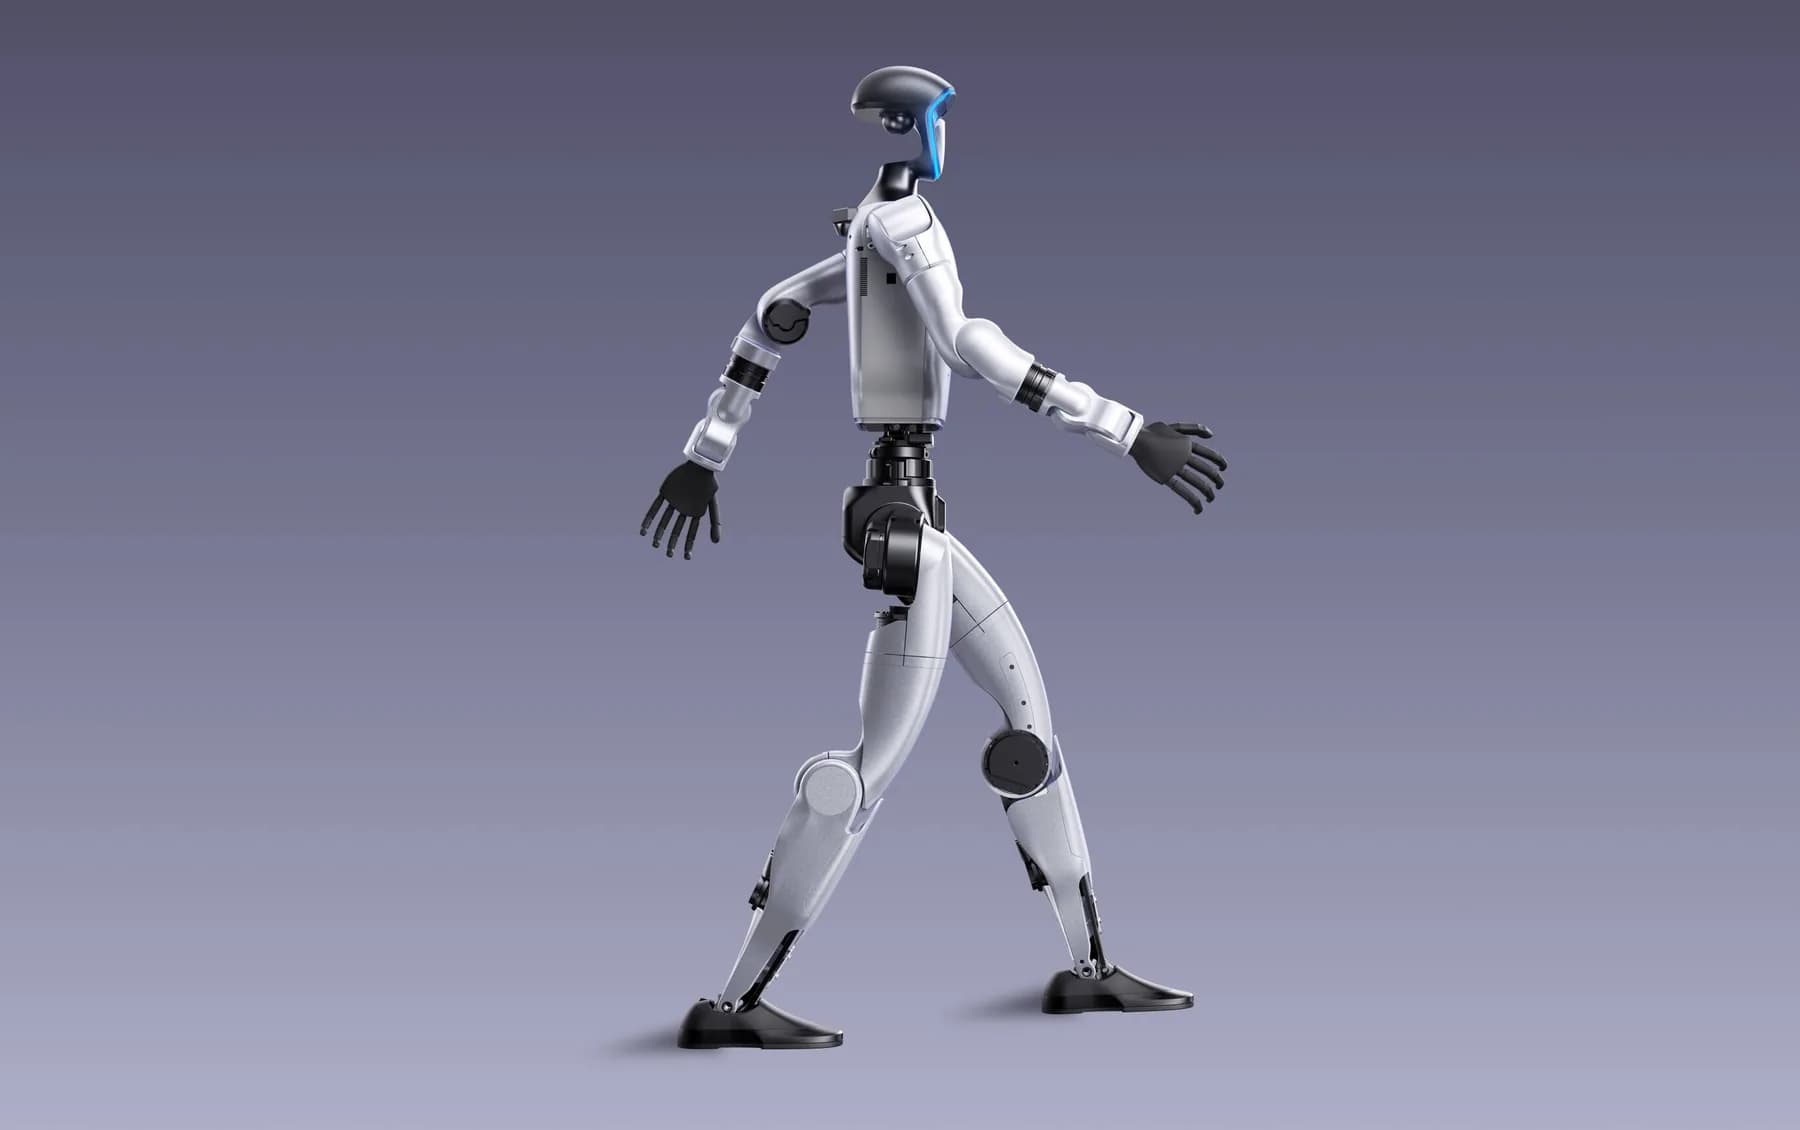
Unitree G1 是宇树科技于 2024 年 5 月 13 日发布的第二款人形机器人,也是其首款小型人形机器人,官方描述为“人形智能体、AI 化身”。