公开演示
北京人形机器人创新中心
天工 Ultra
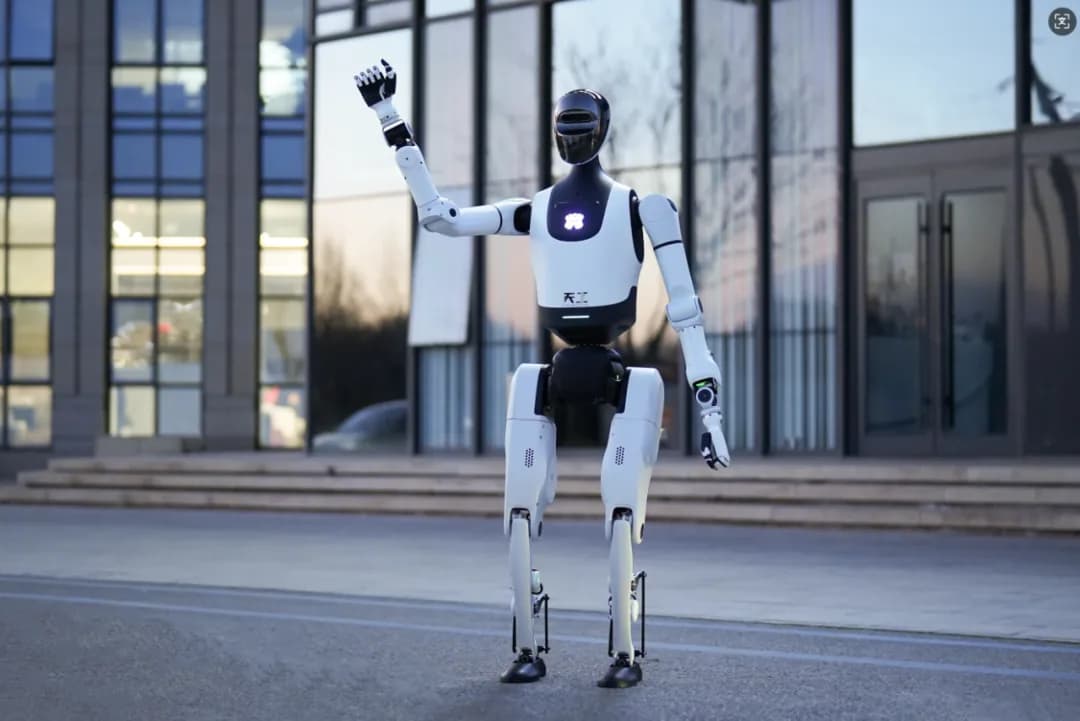
天工 Ultra 是北京人形机器人创新中心打造的人形机器人极限运动版本,主打全自主高速运动。
身高180 cm
自由度—
手臂负载—
文娱展演科研开发
价格面议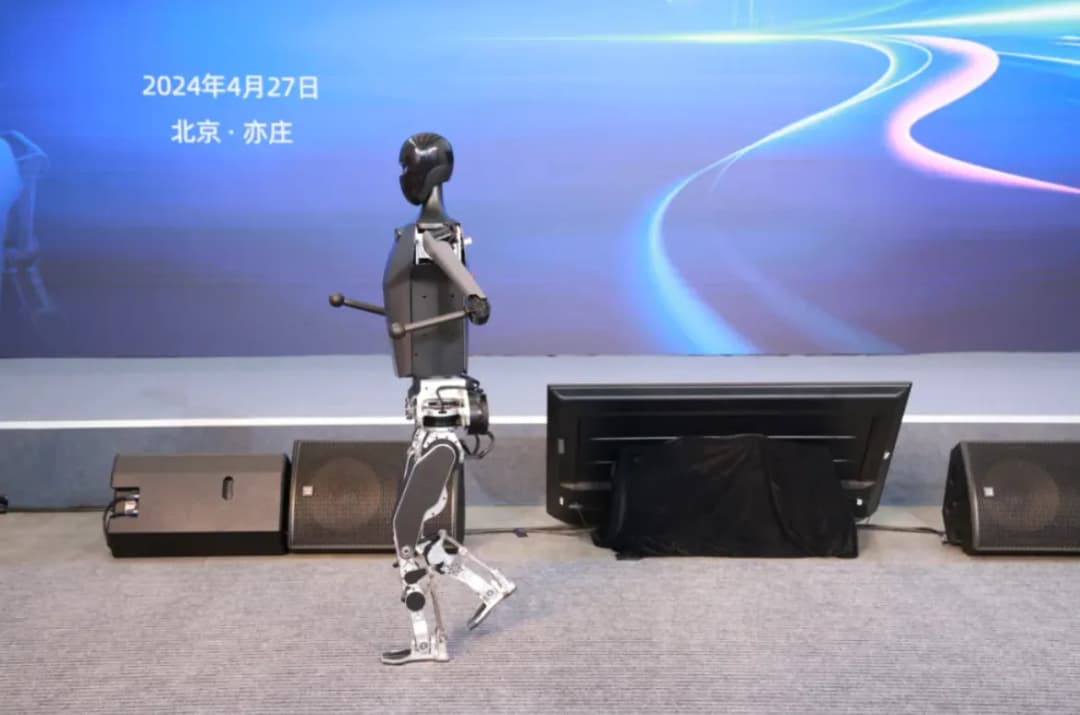
天工是北京人形机器人创新中心打造的国产人形机器人旗舰平台,是行业首个实现触物交互式全身高动态运动控制的全尺寸人形机器人。
天工是北京人形机器人创新中心打造的国产人形机器人旗舰平台,是行业首个实现触物交互式全身高动态运动控制的全尺寸人形机器人。
发展历程: - 2024 年 4 月,天工 1.0 LITE 发布(163cm / 43kg / 20 DOF),成为全球首个纯电驱拟人奔跑的全尺寸人形机器人,实现 6km/h 稳定奔跑,盲视通过斜坡楼梯 - 2024 年 8 月,天工 1.1 PRO 与 1.2 MAX 发布(42 DOF;1.2 MAX 高 173cm / 重 60kg,髋膝关节扭矩 320 Nm) - 2025 年 4 月,天工 2.0 发布,成为中国首个实现复杂地形自适应行走的人形机器人 - 2026 年 2 月,具身天工 3.0 发布(169cm / 62kg / 43 DOF),完成托马斯回旋等高动态动作,获全球首个机器人勇士挑战赛冠军
天工 3.0 依托自研"慧思开物"平台实现一脑多能、一脑多机,配套发布业内首个全尺寸全身 VLA 模型框架 TG-VLA,已实现通用人形机器人规模化量产交付。
| 身高 | 169 cm |
|---|---|
| 体重 | 62 kg |
| 形态 | 全尺寸 |
| 运动方式 | 双足 |
|---|---|
| 自由度 | 43 |
| 最高速度 | 6 km/h |
| 关节执行器 | 自研关节模组,关节最大扭矩 400 N·m |
| 速度说明 | 拟人奔跑稳定速度 6km/h(1.0 LITE 时期数据) |
| 算力平台 | 550 TOPS 算力(1.0 LITE);慧思开物通用具身智能平台;TG-VLA 全尺寸全身 VLA 模型 |
|---|---|
| 传感器 | 多模态融合感知系统(语义+几何特征识别) · 高精度惯性测量单元 IMU · 3D 视觉传感器 · 六维力传感器 |
| 通信/接口 | 开放调用通讯接口,软硬件可扩展 |
| 可获得性 | 2026 年 2 月 10 日发布;通过北京人形机器人创新中心销售 |
|---|---|
| SDK | 开放开发文档、工具链与低代码平台 |
| 软件 / 系统 | 慧思开物通用具身智能平台 |
| 部署与合作伙伴 | 科研、工业制造、巡检与商用服务试点 |
档案中的事实尽可能链接到厂商资料与独立报道。
规格来自公开资料,可能发生变化。商业条款请以厂商最终信息为准。
天工 Ultra 是北京人形机器人创新中心打造的人形机器人极限运动版本,主打全自主高速运动。
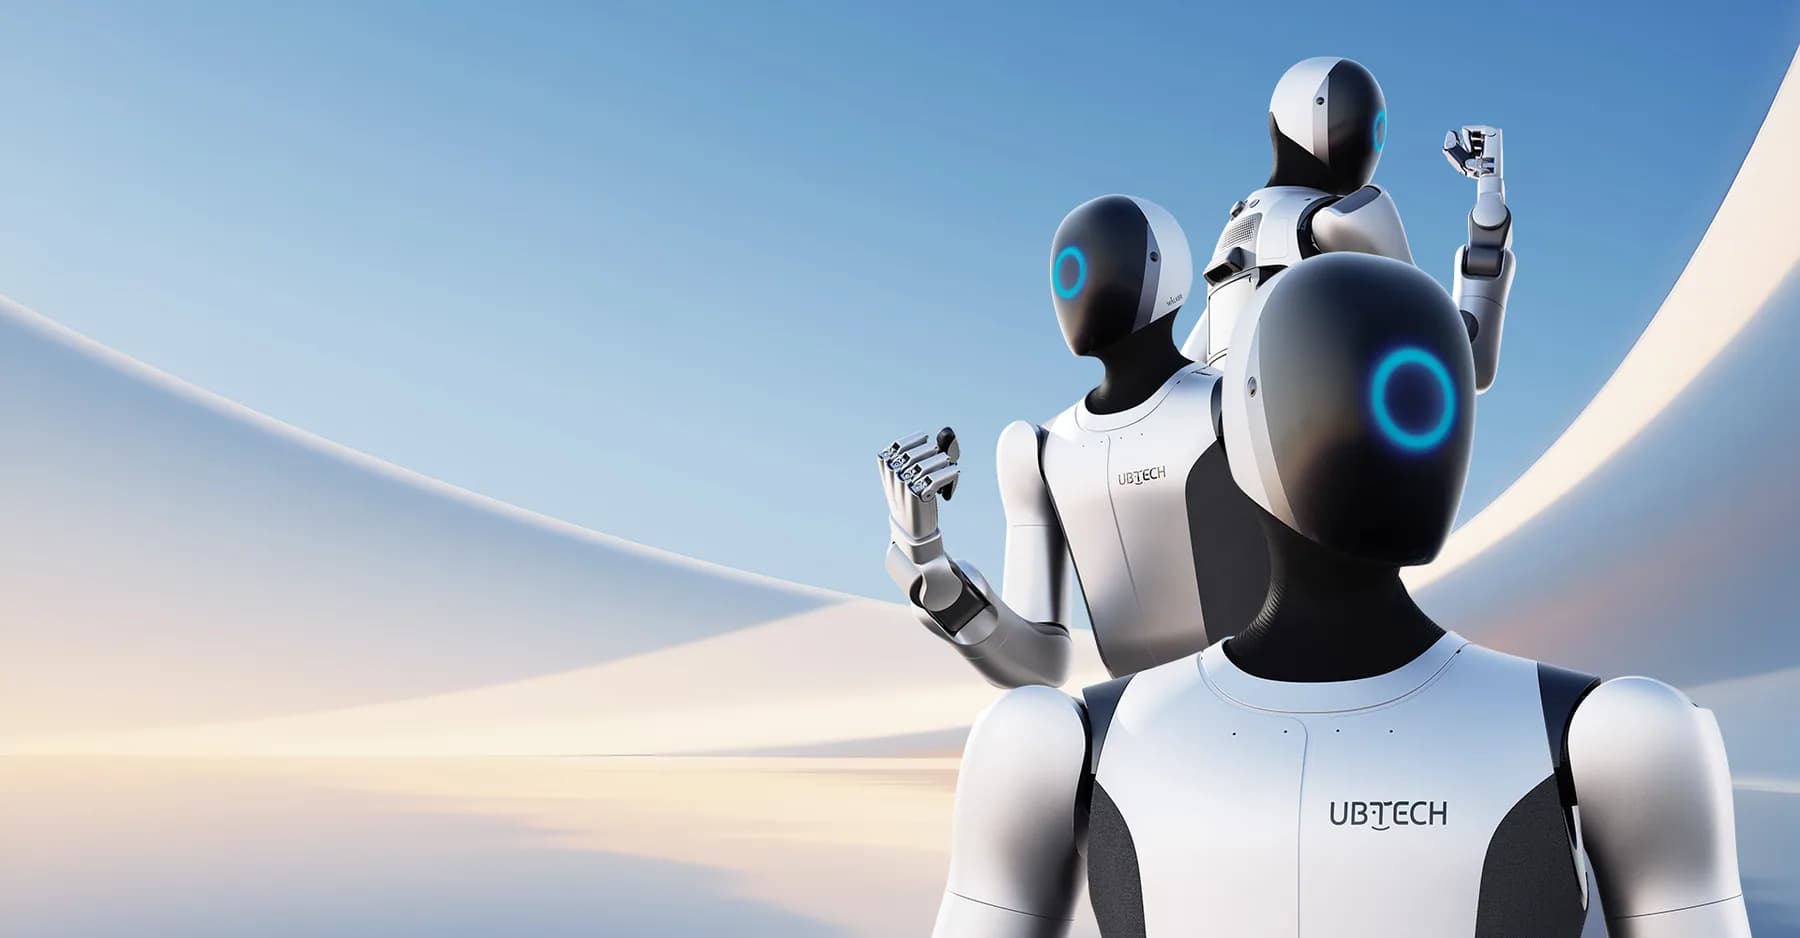
Walker S2 是优必选科技于 2025 年 7 月 23 日推出的全新一代全尺寸工业人形机器人。
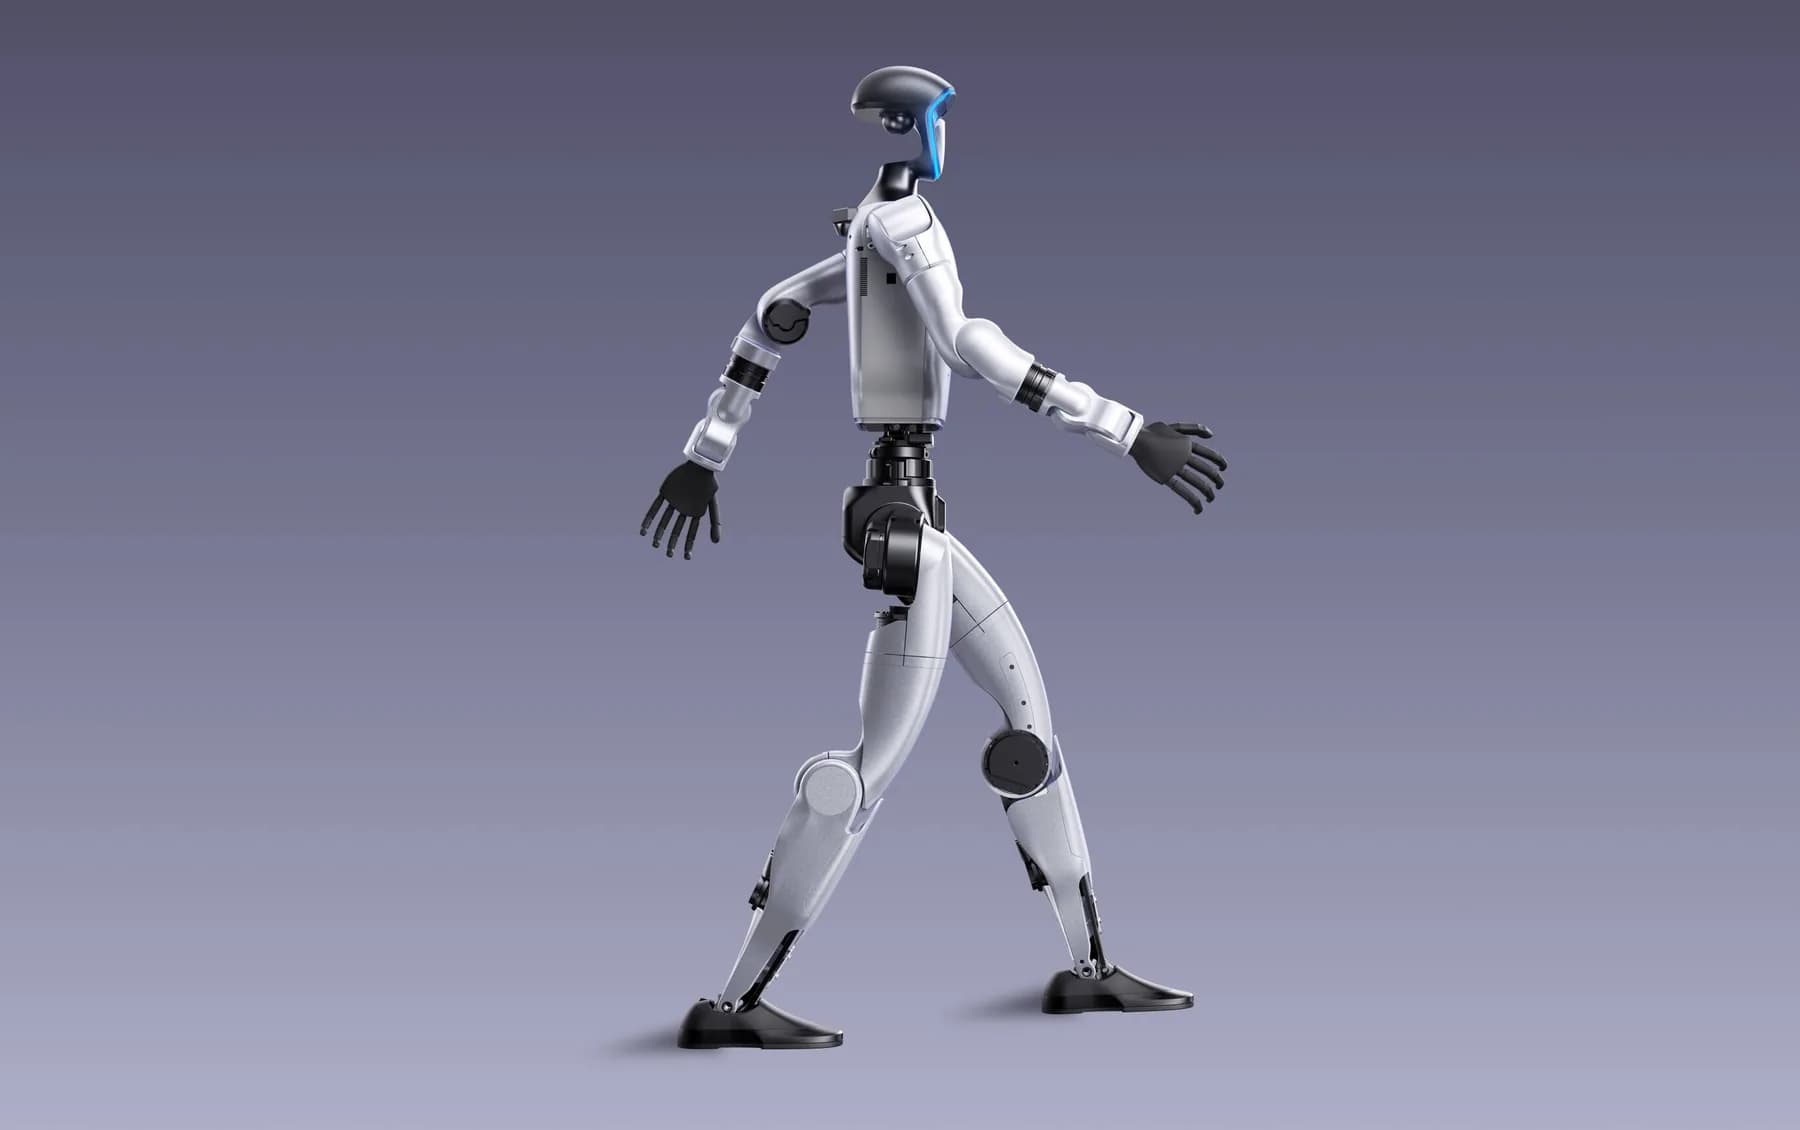
Unitree G1 是宇树科技于 2024 年 5 月 13 日发布的第二款人形机器人,也是其首款小型人形机器人,官方描述为“人形智能体、AI 化身”。
Walker X 是优必选科技于 2021 年 7 月 7 日在上海世界人工智能大会(WAIC 2021)全球首发的新一代大型仿人服务机器人,也是 Walker 系列的第五次迭代。