公开演示
Apptronik
Apollo
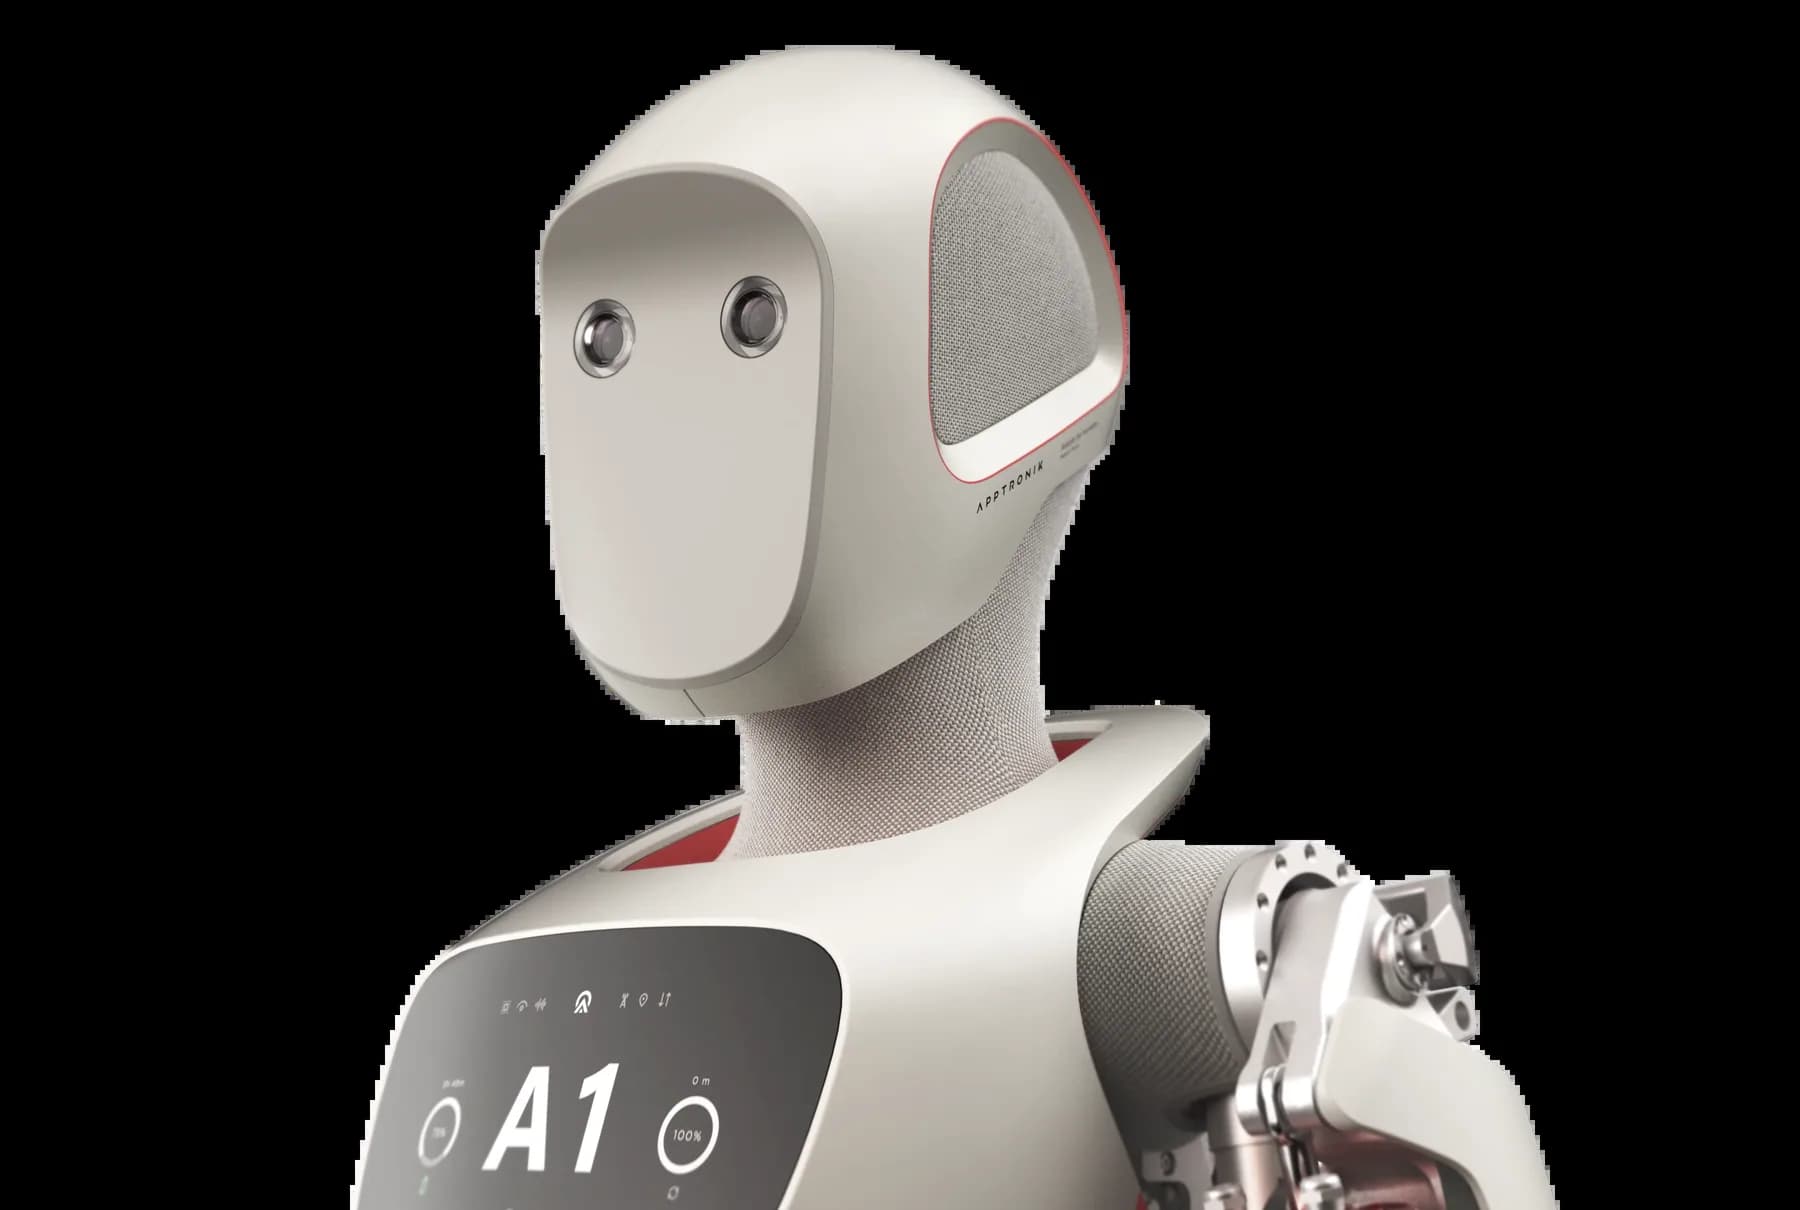
Apollo 是 Apptronik 于 2023 年 8 月发布的通用全尺寸人形机器人。
身高173 cm
自由度34
手臂负载—
科研开发
价格面议可选双足或轮式底盘的模块化人形机器人。
Apollo 2 是 Apptronik 的第二代 Apollo 人形机器人,于2026年6月30日发布,同时扩建了位于得克萨斯州奥斯汀的 Robot Park 数据采集设施。该模块化平台提供两种配置:适用于人类空间的双足版,以及符合工业移动机器人安全标准的轮式版;其采集的真实世界数据用于训练 Google DeepMind 的 Gemini Robotics 模型。Apptronik 表示 Apollo 2 已在梅赛德斯-奔驰和 GXO 等客户与合作伙伴现场工作,商用版 Apollo 3 正在研发中。
| 形态 | 全尺寸 |
|---|
| 运动方式 | 混合 |
|---|---|
| 换电支持 | 支持 |
| 关节执行器 | Apptronik 专利电驱动执行器,宣称能源效率超过90%,面向规模化制造设计。 |
| 算力平台 | 板载计算运行 Apptronik Artemis;细节未公开。 |
|---|---|
| 传感器 | 用于操作与导航的感知套件;Apollo 2 具体配置未公开。 |
| 灵巧手 | 用于物体操作的灵巧手,规格未公开。 |
| 可获得性 | 已在客户与合作伙伴现场试点部署;Apollo 3 被定位为商用产品。 |
|---|---|
| 目标市场 | 物流、制造与零售。 |
| 软件 / 系统 | Artemis 负责感知、规划、控制与人机交互;Fleet Connect 负责机队管理。 |
| 部署与合作伙伴 | 奥斯汀 Robot Park 及梅赛德斯-奔驰、GXO 等客户现场;研究合作伙伴为 Google DeepMind。 |
| 安全与认证 | 硬件级安全区域;当检测到半径内有物体时,冲击区会立即暂停运动。 |
| 版本/变体 | Bipedal configuration · Wheeled-base configuration |
档案中的事实尽可能链接到厂商资料与独立报道。
规格来自公开资料,可能发生变化。商业条款请以厂商最终信息为准。
Apollo 是 Apptronik 于 2023 年 8 月发布的通用全尺寸人形机器人。
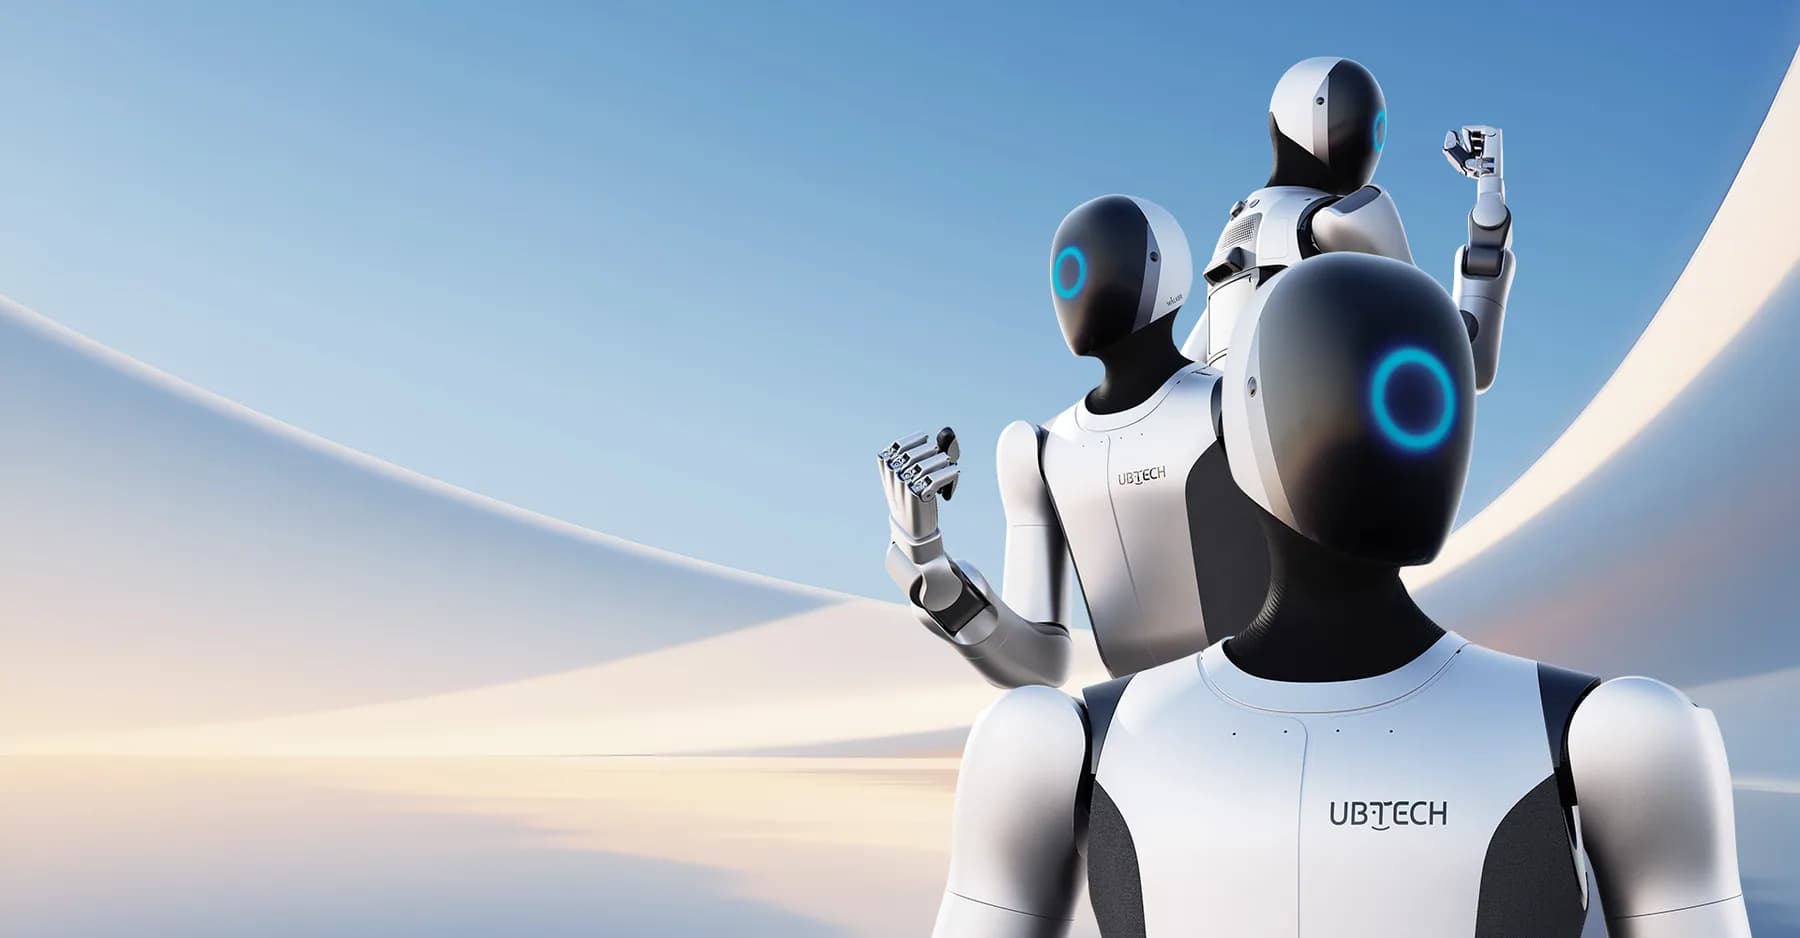
Walker S2 是优必选科技于 2025 年 7 月 23 日推出的全新一代全尺寸工业人形机器人。
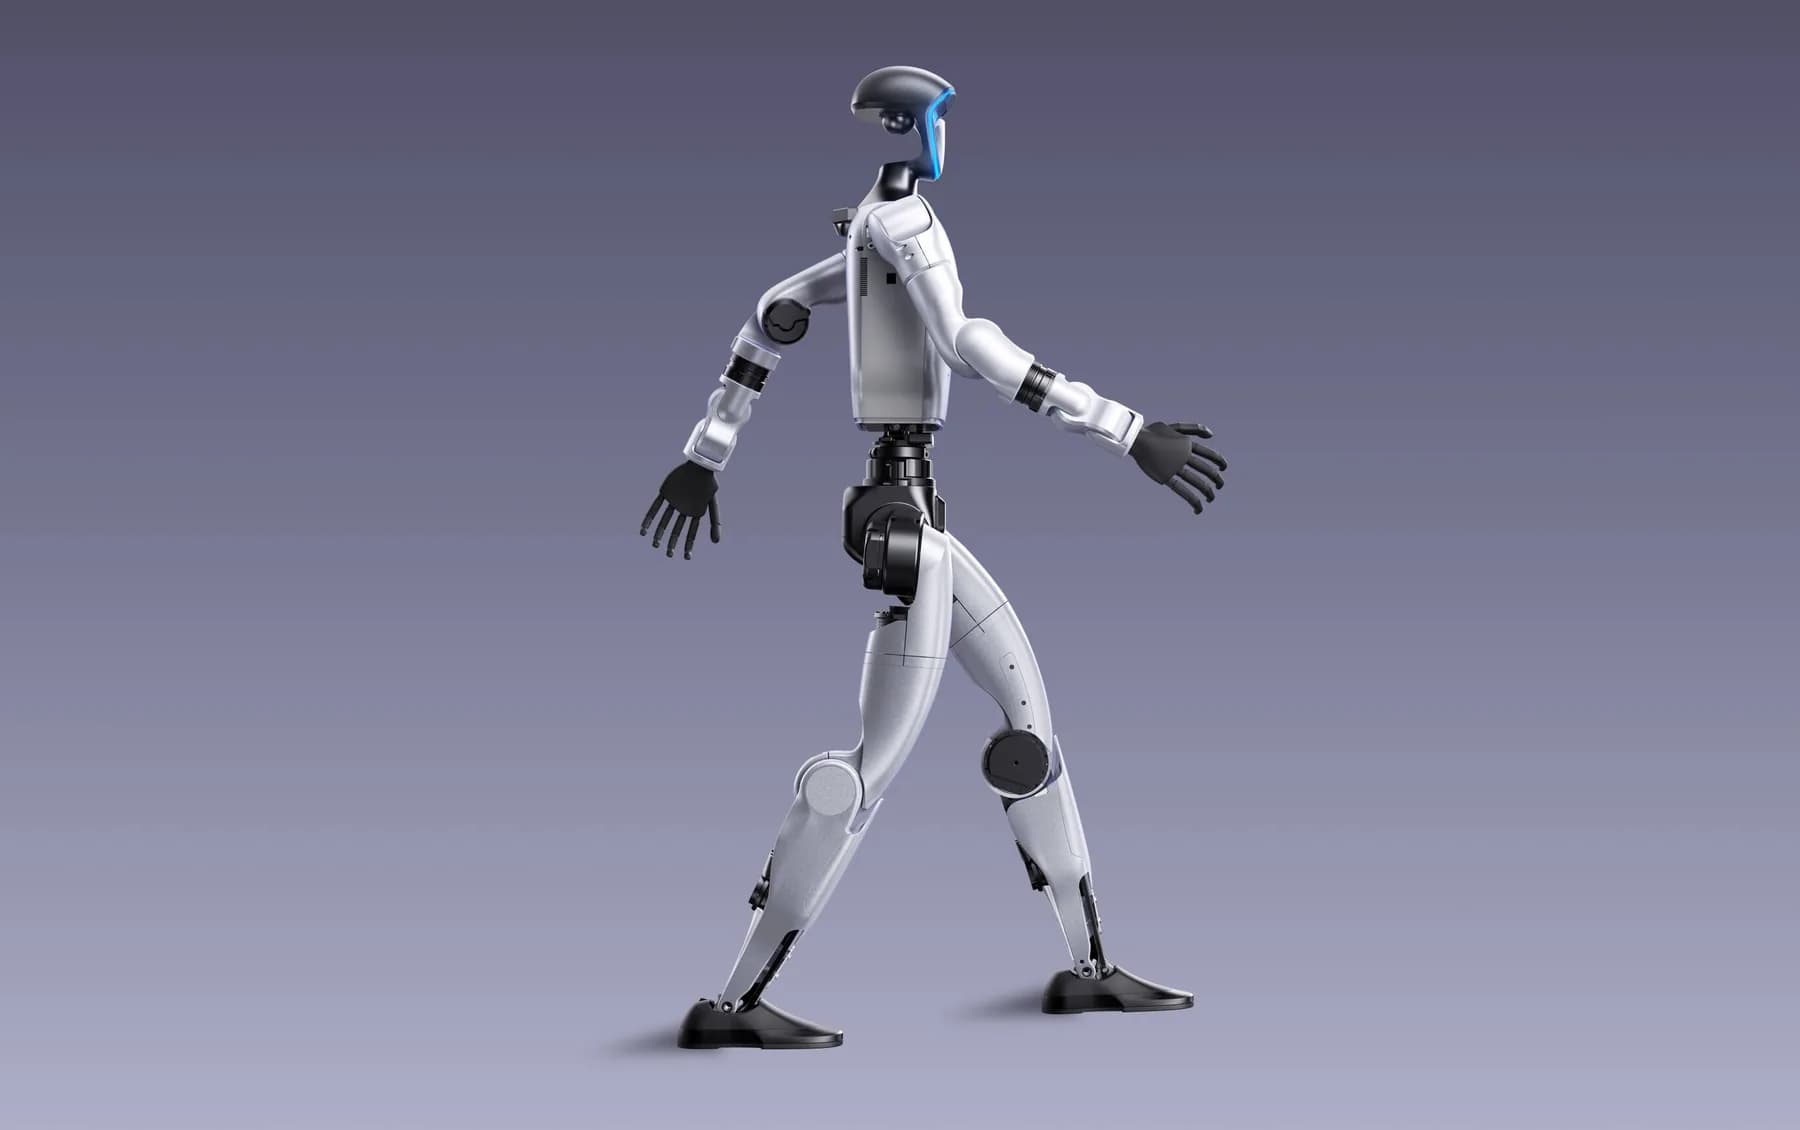
Unitree G1 是宇树科技于 2024 年 5 月 13 日发布的第二款人形机器人,也是其首款小型人形机器人,官方描述为“人形智能体、AI 化身”。
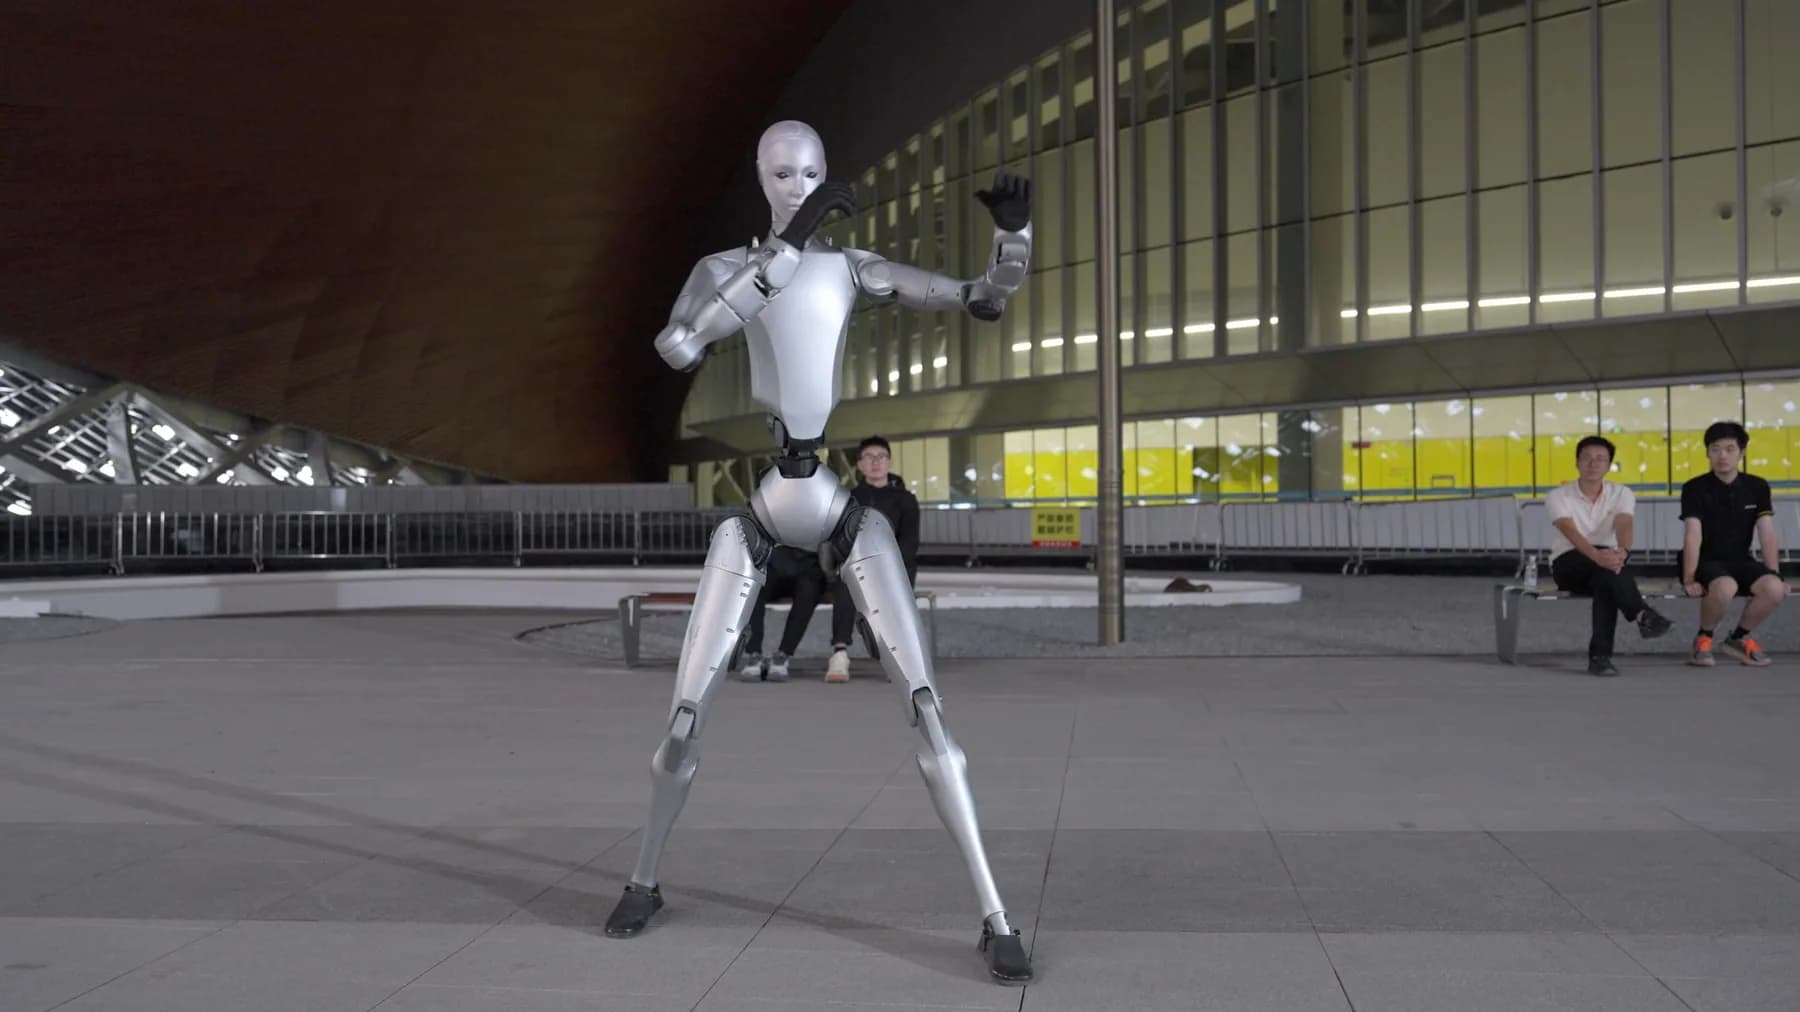
Unitree H2 是宇树科技于 2025 年 10 月 20 日发布的第四款人形机器人。